Скорость роботов теряет значение, когда весь парк ждёт зарядки.
Большинство проектов автоматизации делают акцент на скорости движения, грузоподъёмности и количестве заданий в час. Реже показывают, что происходит, когда несколько роботов достигают низкого уровня заряда в один и тот же пиковый период.
Тогда возникает скрытая очередь:
- время пути к зарядной станции
- ожидание свободного зарядного места
- время зарядки
- возвращение в рабочую зону
- перераспределение заданий, пока робот не работает
Панель управления может показывать полную доступность парка, но синхронная зарядка всё равно снижает его реальную производительность.
Для последующих операций причина неважна. Если участок консолидации заказов (put wall) ждёт контейнер с предыдущего участка, он всё равно простаивает — независимо от того, вызвана ли задержка отбором, затором на маршруте или очередью на зарядку.
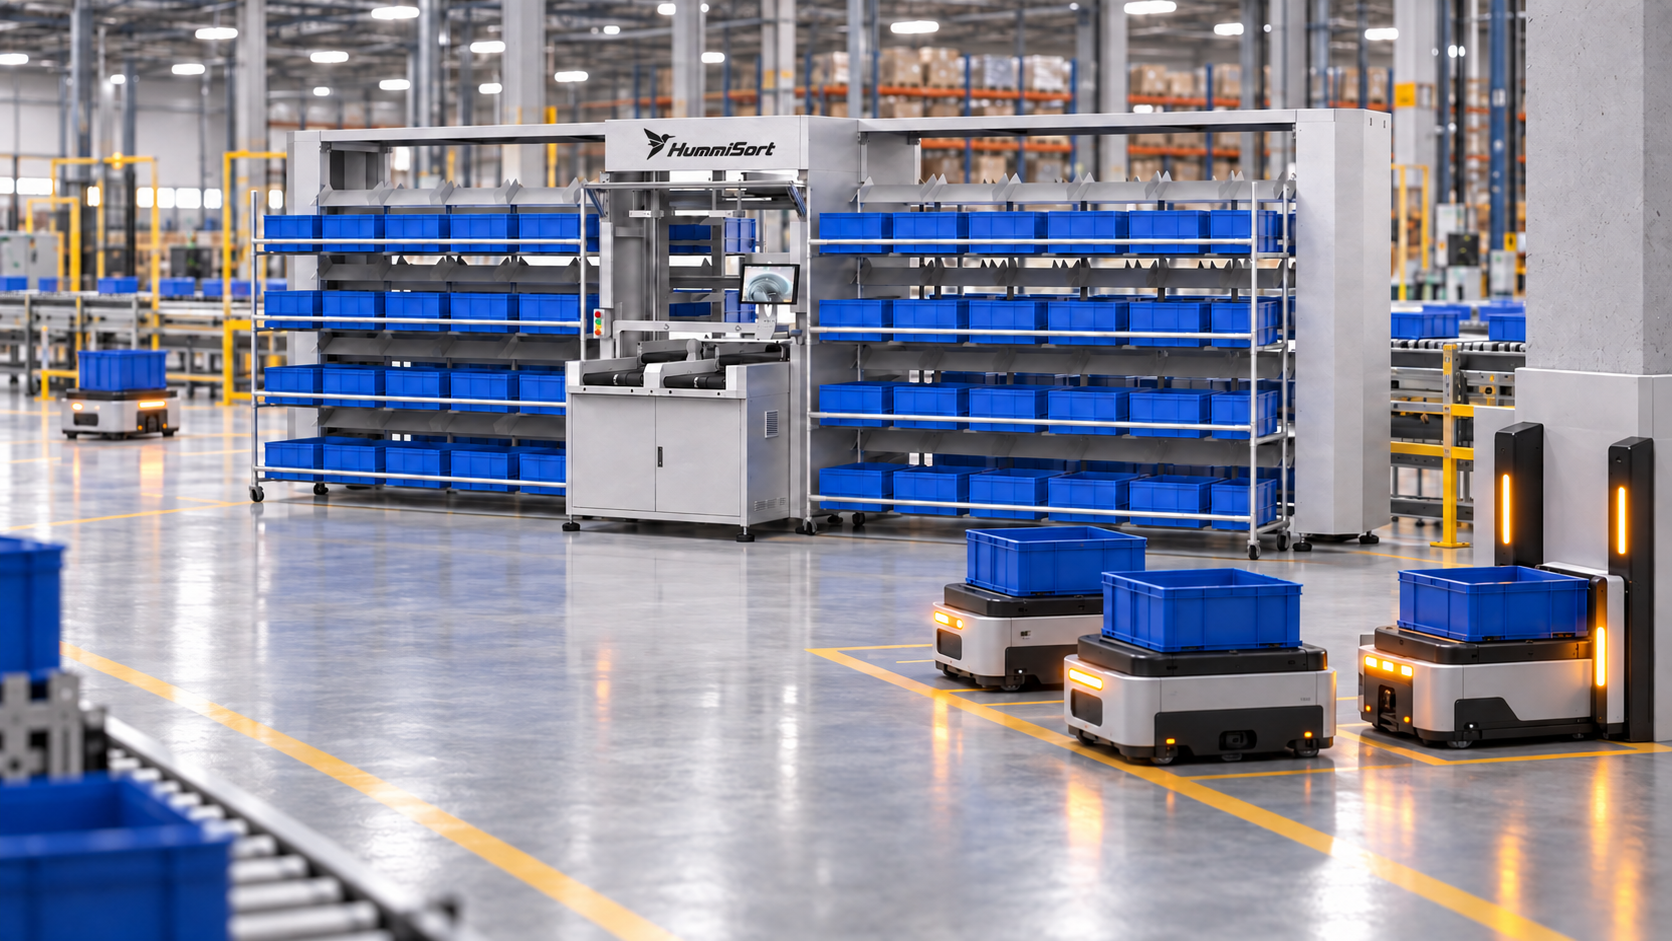
Поэтому зарядку нужно моделировать как часть материального потока, а не добавлять после определения количества роботов. Расположение зарядных станций, подзарядка в паузах, пороги заряда, резервные роботы и распределение заданий в пик влияют на реальную пропускную способность.
Максимальная скорость — характеристика оборудования.
Доступность в пиковую смену — результат эксплуатации.
При оценке парка роботов вы измеряете самый быстрый возможный цикл или число роботов, которые действительно работают в самый загруженный час?